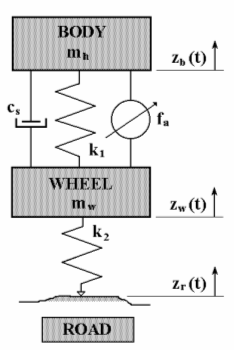
Active Suspension Modeli
Şekilde de görüldüğü üzere yoldan gelen disturbance önce lastiklere sonrada arabanın gövdesine iletilmektedir. Active suspension modeli anlaşıldığı üzere çok karışık ve non-linear dir. Aşağıda sistemin değişkenleri ve sabit değerleri görülmektedir.
Model değişkenleri ve sabitleri

Tablodaki ve Resimdeki değer ve değişkenler kullanılarak suspension modeli aşağıdaki gibi çıkartılmıştır ve bu model matlab simulink similasyonu için base alınmıştır.
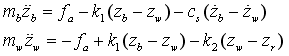
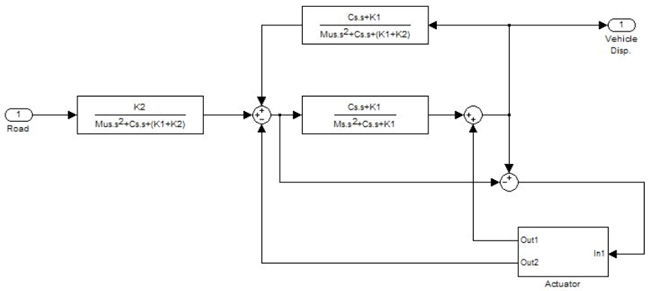
Active Suspension Matlab Bloğu
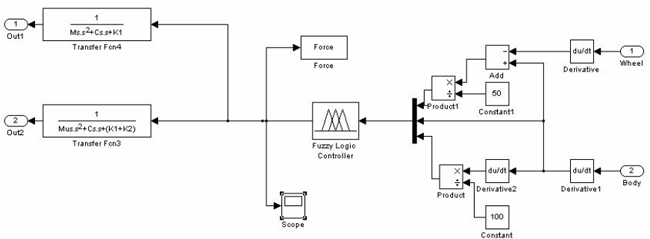
Actuator ve Controller
Şekildende görüleceği üzere sistemdeki actuater’ı kontrol etmek için fuzzy controller kullanılmıştır. Fuzzy controller’ın 3 girişi (body acceleration, body velocity ve body deflection velocity) ve bir de actuater force çıkışı bulunmaktadır. Actuater force tekerlek ila arabanın kasasına uygulanmaktadır.
Fuzzification Kısaltmaları
NV … Negative Very Big
NB … Negative Big
NM … Negative Medium
NS … Negative Small
ZE … Zero
PS … Positive Small
PM … Positive Medium
PB … Positive Big
PV … Positive Very Big
Controller’ın amacı arabanın body velocity, displacement ve acceleration’nını minimum seviyede tutmaktadır. Fuzzification aşamasında giriş ve çıkışlar için yukarda görünen 9 değer belirlenmiştir. Olabilecek bütün giriş konbinasyonları için Rule Base hesaplanmış ve aşağıda verilmiştir.

Rule Base
Yukardaki bütün Rule lar matlab fuzzy toolbox’ına elle girilmiş ve membership fonksiyonları hesaplatılmıştır. Giriş ve çıkış membership fonksiyonları aşağıda görülebilmektedir.

Body Acceleration Membership Function
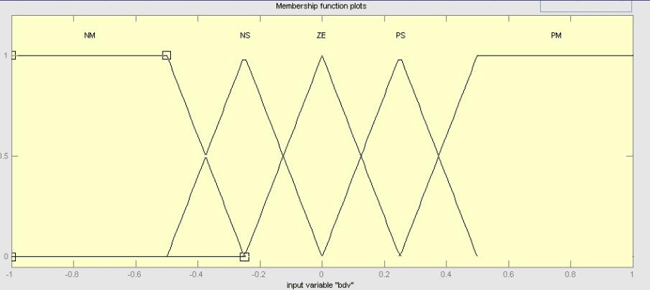
Body Displacement Velocity Membership Function
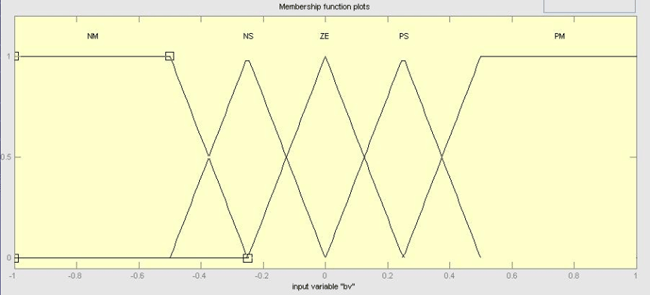
Body Velocity Membership Function

Hesaplanan Actuator Force Çıkışı
Genel matlab simulink modeli şekildeki gibi oluşturulmuştur. Passive suspension modelide oluşturularak.arasındakı farkı daha bilirginleştirmek istenmiştir. Yol bozukuğunu oluşturmak için büyüklüğü ±3cm olan white noise bloğu kullanılmıştır.
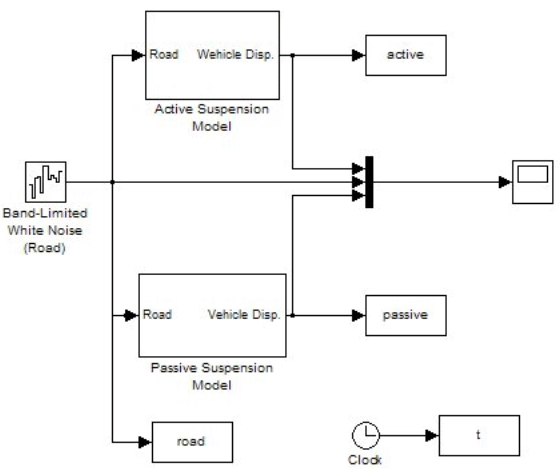
Matlab Modeli
Simülasyonu matlab simulink’te çalıştırdığımızda, en iyi sonuçları bisector defuzzification metodu ile elde ettik. Bisector metodu ile elde edilen sonuçlar ve actuater force çıkışı aşağıdaki resimlerde görülmektedir.
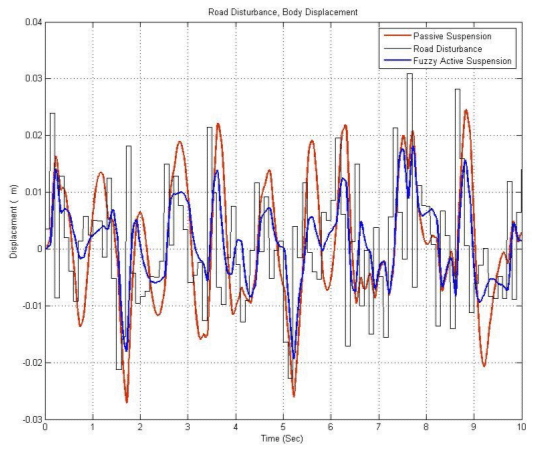
Road disturbances vs. Passive and Active Suspension Performance

Actuator Force